우와, 트리피!
여기에 집중해 보십시오. 우리는 위상 코히어런스에 대해 그리고 뛰어난 Paradigm 크로스오버 디자인이 그것을 어느 정도 보장하고 있는지에 대해 조금 이야기해보려 합니다.
짧은 레슨: 모든 드라이버의 고유 음향 특성(크기, 재질)에 따라 특정 주파수 범위로 사용이 제한되어 있습니다. 가청 대역 전체를 커버하려면 일반적으로 2개 이상의 드라이버가 필요합니다. 크로스오버 네트워크는 입력 신호를 분리하기 때문에 각 드라이버가 재생할 수 있는 주파수만 수신합니다. 드라이버는 물리적으로 서로 분리되어 있으므로 출력 간에 위상(또는 타이밍) 차이가 있습니다. 즉, 완벽하게 동기화되어 움직이는 것은 아닙니다.
그림 1) 일반적인 위상 코히어런스: on-axis 및 off-axis 응답 곡선의 큰 노치는 드라이브 유닛 간의 위상 코히어런스가 부족함을 보여줍니다. 유닛들이 완벽히 동기화하지 않았습니다.
스피커의 위상이 어긋나 있으면 흐릿하거나 불분명한 사운드, 디테일 부족 및 흐린 이미지가 생성되는 이상 현상이 발생할 수 있습니다. 또는 위의 이미지를 몇 분 더 응시한 후의 느낌입니다.
개별 드라이버 간에 보다 정확한 위상 정렬을 실현할 수 있는 방법은 여러 가지가 있습니다.
수년 동안 사용되어 온 방법은 다음과 같습니다. 물리적 정렬, 계단식 배플 또는 경사진 배플에 드라이버 배치; 트위터를 동축으로 또는 우연히 장착하는 것; 또는 다양한 교차 설계 기술을 통한 전기적 정렬.
이러한 각 솔루션에는 서포터와 디트랙터(방해자)가 있지만 완벽한 것은 없으며 일부 방법은 더 심각한 음향에 이상이 발생할 수도 있습니다.
Paradigm 엔지니어들은 오랜 연구 개발을 거쳐 전기적 정렬 기술을 마스터했으며 세계에서 가장 진보된 위상 코히어런스 크로스오버 디자인을 개발하였습니다. 이 방법은 순간적인 전기 임펄스에 의존하여 가장 매끄럽고 기계적 위상 정렬을 최소화합니다. 즉시 합산된 드라이버의 출력은 완전하고 정확하게 재결합됩니다.
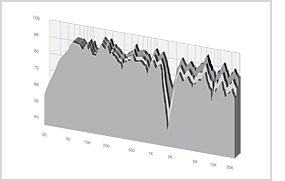
실제로 스피커의 주파수 응답이 on-axis, off-axis 모두에서, 드라이버에서 드라이버로 완전히 매끄럽게 전환되는 것을 측정 그래프에서 볼 수 있습니다.
그림 2) Paradigm 스피커는 탁월하고 원활한 음향 통합을 위해 드라이브 유닛 간에
뛰어난 위상 코히어런스를 갖고 있습니다.
결과적으로 생성된 크로스오버 기반 위상 코히어런스 솔루션은 오리지널 신호의 음향 무결성을 충실하게 유지하고 넓고 다이내믹하고 디테일한 분산 영역에 전달합니다.
|